Robótica
Colher Estabilizadora
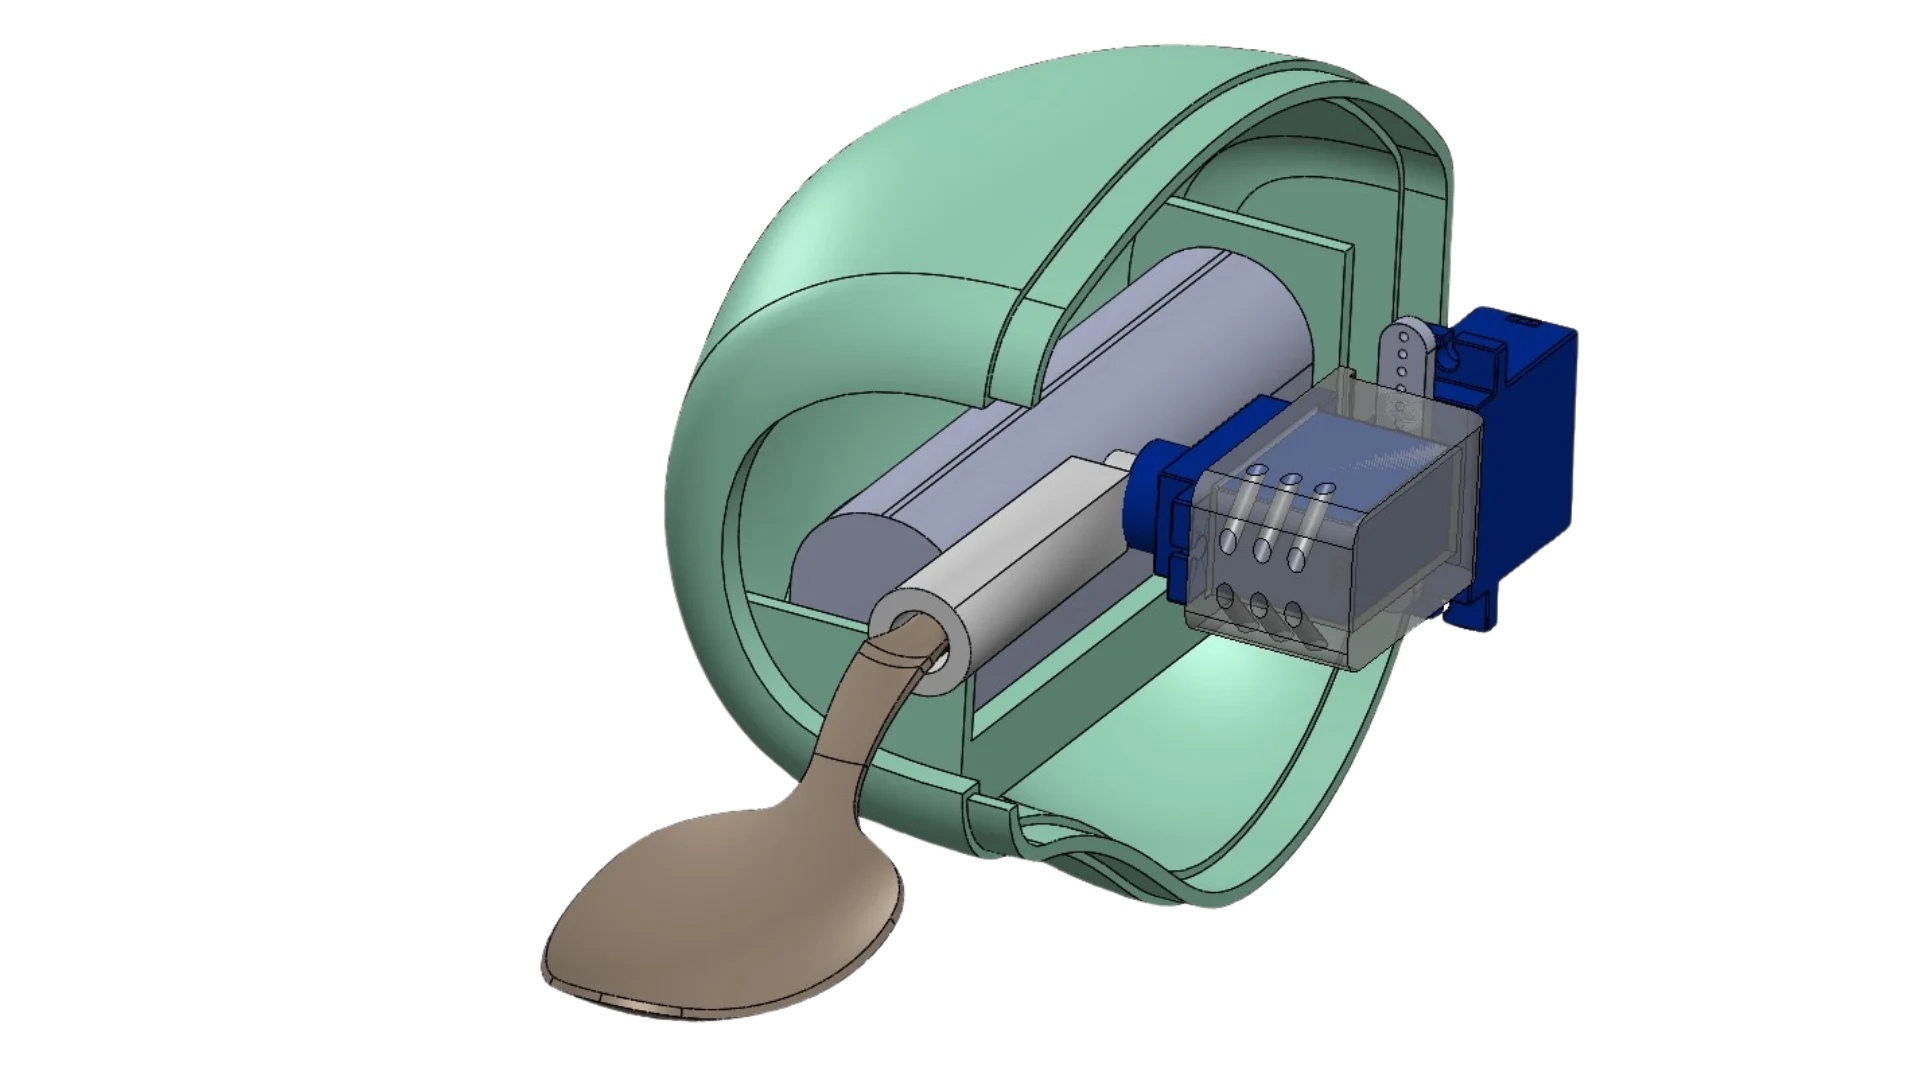
Desenvolvimento de uma colher robótica assistiva capaz de estabilizar o movimento da mão, ajudando pessoas com tremores a alimentar-se com maior autonomia.
Contexto
A APCAS, Associação de Paralisia Cerebral de Almada Seixal, é uma instituição dedicada ao apoio e reabilitação de pessoas com paralisia cerebral e outras condições neurológicas, promovendo a autonomia e a inclusão na vida quotidiana.
O que construímos
Em colaboração com a instituição, a In-Nova desenvolveu um protótipo de colher robótica assistiva concebida para ajudar pessoas com tremores nas mãos durante a alimentação.
A solução utiliza um sistema de estabilização que compensa os movimentos involuntários da mão, permitindo manter a colher mais estável enquanto o utilizador come. O projeto envolveu o desenvolvimento do protótipo físico, bem como o estudo e implementação de mecanismos de estabilização adequados para este tipo de assistência motora.
O objetivo foi explorar soluções tecnológicas que possam melhorar a autonomia e qualidade de vida de pessoas com dificuldades motoras em tarefas do dia a dia.
Galeria do Projeto
Equipa



Diogo Pedreiro
Project Manager
“Ser Project Manager deste projeto foi, sem dúvida, uma das oportunidades mais impactantes do meu percurso académico. Permitiu-me desenvolver inúmeras soft skills, como liderança, organização e, acima de tudo, a empatia e a capacidade de me conectar verdadeiramente com as necessidades dos outros. Sempre que penso neste projeto, não consigo deixar de sentir um enorme orgulho. Afinal, foi um trabalho realizado com recursos limitados e levado a cabo exclusivamente por estudantes que, para além dos seus estudos e interesses pessoais, conseguiram dedicar-se de forma exemplar a este projeto e à In-Nova. Foi um prazer trabalhar convosco.”
Próximo projeto
Glass Soft
Desenvolvimento do website institucional da Glass Soft, apresentando os seus serviços de automação industrial e soluções tecnológicas para a indústria.
Ver projeto →